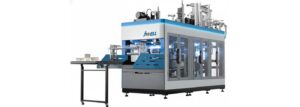
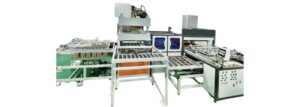
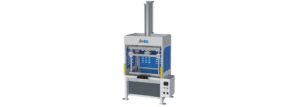
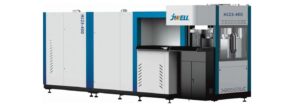
JWELLロボットまたはガントリー搬送付きパルプ成形機
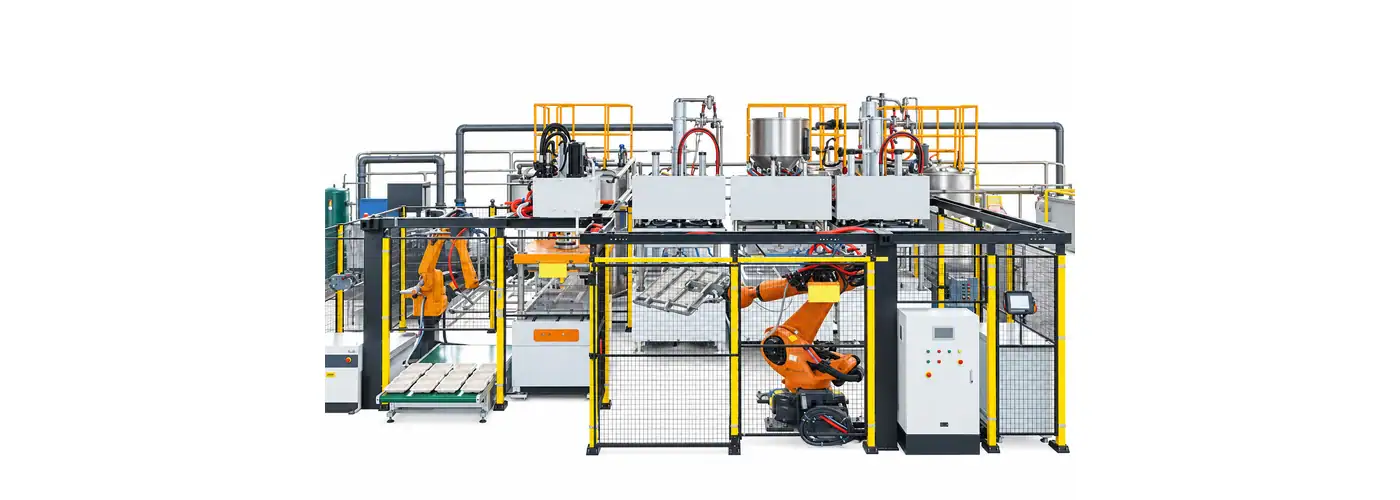
JWELLは、ロボットまたはガントリーによる型外搬送、PLC制御、金型オプション、湿式プレス構成に対応したパルプモ成形機を提供します。
主な特長
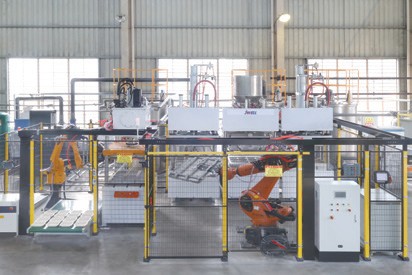
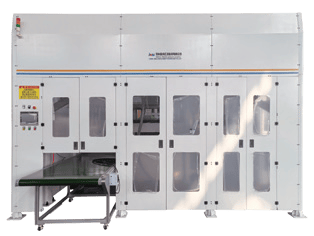
- 搬送方式の選択: 提供資料には、ロボット式とガントリー式の型外搬送構成が示されています。
- 工程制御: PLCとHMIでプリセットパラメーターを実行し、安定した成形運転を支えます。
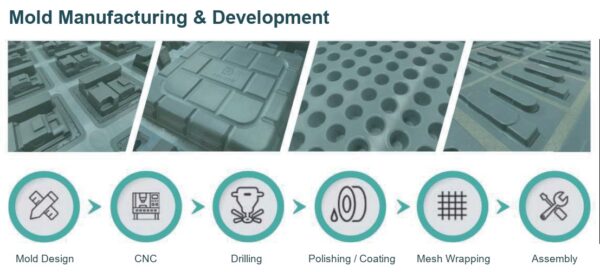
- 柔軟な金型対応: 金型仕様をカスタマイズでき、さまざまなパルプ成形製品の設計に対応します。
- 資料記載の生産能力: 二種類の湿式プレス条件について、サイクル時間と22時間あたりの能力が参考値として示されています。
技術仕様
| 金型仕様 | サイクル時間(製品による) | 生産能力(製品による) |
|---|---|---|
| 980 × 950 | 50–56 s / 2 molds | 600–800 kg / 22 h |
| 1100 × 1000 | 50–56 s / 2 molds | 600–900 kg / 22 h |
| カスタマイズ可能 | 記載なし | 記載なし |
| 金型仕様 | サイクル時間(製品による) | 生産能力(製品による) |
|---|---|---|
| 800 × 600 | 24–120 s / mold | 400–700 kg / 22 h |
| 1100 × 900 | 24–120 s / mold | 600–900 kg / 22 h |
| カスタマイズ可能 | 記載なし | 記載なし |
製品説明
JWELLのパルプ成形機は、製造工程間の自動搬送に対応し、パルプ成形品を成形するために設計されています。提供資料には、ロボット型外搬送成形機とガントリー式型外搬送成形機の二つの設備構成が示されています。設備は、プログラマブルロジックコントローラー(PLC)とヒューマンマシンインターフェース(HMI)を使用して、プリセットされた工程パラメーターを実行します。
資料に記載されたワークフローでは、自動化設備を通じてパルプ化と成形を連携させます。この設計は、生産工程の効率化とサイクル時間の短縮を目指していますが、実際のサイクル時間と生産量は成形品によって異なります。JWELLは各種金型への対応も説明しています。金型開発資料には、設計、CNC加工、穴あけ、研磨またはコーティング、メッシュ巻き付け、組み立ての工程が示されています。そのため、購入者は一つの固定構成に頼るのではなく、金型形状を指定し、適切な機械構成についてJWELLに相談できます。
二つの資料内のパラメーター図には、800 × 600から1100 × 1000までの金型仕様が記載され、カスタマイズ可能な金型と湿式プレスについて言及されています。図に記載されたサイクル範囲と生産能力は、以下に原資料の数値どおり掲載しています。資料には金型寸法の単位、機械の型式番号、またはいずれかのパラメーター図がロボット式・ガントリー式のどちらに対応するかは明記されていません。見積もりや方式別の性能表示を行う前に、これらの点を確認してください。
調達にあたっては、希望するパルプ成形品、金型設計、必要な生産量、搬送方式をお知らせください。そのうえでJWELLが、その製品に適した設備構成、金型仕様、サイクル時間の目安、22時間あたりの生産能力を確認できます。以下の数値は選定時の参考値であり、すべての金型で保証される生産量ではありません。